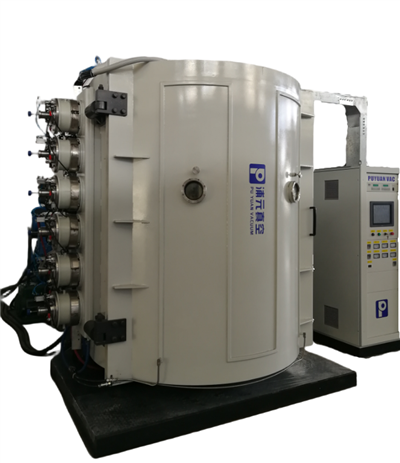
کنترل سیم پیچی دستگاههای رول-رول خلاء بالا-به-رول معلق، به کنترل-گشتاور با دقت بالا نیاز دارد. قبلاً از درایوهای DC به طور کلی استفاده می شد، اما با توسعه سریع فناوری درایو AC، سروو موتورهای سنکرون مغناطیس دائم AC یا موتورهای ناهمزمان AC به طور فزاینده ای مورد استفاده قرار می گیرند. درایور سری Danfoss FC302 عملکرد درایو سطح سروو را ارائه میکند و هنگام رانندگی موتورهای ناهمزمان AC به کنترل گشتاور صاف دست مییابد و راهحلی برای استفاده آسان برای صنعت ارائه میکند. کاربران فقط باید چند پارامتر ساده را برای برآوردن نیازهای واقعی تولید تنظیم کنند و عملیات و اشکال زدایی نیز بسیار ساده است.
I. ساختار انتقال یک دستگاه رول رول با خلاء بالا معلق-:
جهت بازگشایی مثبت است.
جهت باز شدن منفی است.
یک ساختار انتقال معمولی برای یک دستگاه پوشش رول آپ با خلاء بالا معلق 3 درایو شامل:
M1 غلتک خنک کننده با قطر ثابت است که توسط یک موتور FC302 هدایت می شود. سرعت غلتک خنک کننده سرعت خطی فرآیند پوشش است.
M2 غلتکی است که در مرکز با قطری به تدریج افزایش مییابد که توسط یک موتور FC302 حرکت میکند و کشش را ایجاد میکند.
M3 غلتکی است که به دور مرکز پیچیده شده و قطر آن به تدریج کاهش می یابد و توسط یک موتور FC302 هدایت می شود و کشش باز شدن را فراهم می کند.
جهت غلتک خنک کننده و غلتک بالا{0} ثابت است. با این حال، غلتک باز کردن، به دلیل جهت سیم پیچ متفاوت رول، دارای دو جهت چرخش در حین کار است: مثبت و منفی، مربوط به دو گشتاور مختلف.
ویژگی های سیستم انتقال در ماشین پوشش خلاء:
1. به دلیل فضای محدود در داخل محفظه خلاء، دستگاه های تشخیص تنش قابل نصب نیستند. بنابراین، کشش های سیم پیچ و باز شدن سیم پیچ باید مستقیماً توسط موتورهایی که سیم پیچ و باز می شوند کنترل شوند. در نتیجه، هر دو درایو سیم پیچ و باز کردن در حالت گشتاور کار می کنند. برای مواد سبکتر و نازکتر، فرآیند سیمپیچ باید دارای عملکرد مخروطی کششی نیز باشد.
2. به دلیل محدودیت های فرآیند، غلتک خنک کننده، که نقش محرک اصلی را ایفا می کند، فاقد غلتک فشار است. بنابراین، غلتک خنک کننده برای حرکت فیلم تنها به اصطکاک متکی است. هنگامی که کشش های سیم پیچ و باز کردن به طور قابل توجهی متفاوت است، فیلم می تواند به راحتی روی غلتک خنک کننده بلغزد. جلوگیری از لغزش یک چالش مهم در کنترل درایو است.
II. ساختار سیستم کنترل:
سیستم برداشت{0}}از رمزگذار Danfoss FC302+MCO305 استفاده میکند. MCO305 دارای دو رابط رمزگذار است: یک رمزگذار اصلی و یک رمزگذار فرعی. سیگنال رمزگذار اصلی از رمزگذار موتور غلتکی خنک کننده می آید و مسئول دریافت سیگنال سرعت خطی است. سیگنال رمزگذار برده از رمزگذار موتور دستگاه می آید، سرعت دستگاه را به دست می آورد و به عنوان منبع بازخورد برای کنترل بردار شار عمل می کند.
روش باز کردن پیکربندی و کنترل اساساً مانند سیستم{0}} برداشتن است.
کنترل غلتک خنک کننده نسبتاً ساده است و عمدتاً مسئول کنترل سرعت خطی ثابت و شمارش متر است.
PLC کنترل منطق دیجیتال عمومی را کنترل می کند. تمام محاسبات در کنترلر حرکت MCO305 انجام می شود.
محاسبه قطر رول:
بر اساس اصل سرعت خطی ثابت:
قطر رول برداشتن و باز کردن را می توان محاسبه کرد.
کنترل مخروطی کشش برای برداشتن{0}}:
با قطر رول فعلی و نقطه تنظیم مخروطی کشش، کشش جریان را می توان محاسبه کرد. رابطه بین کشش و قطر رول به شرح زیر است: وقتی مخروطی کشش 0 باشد، کشش ثابت می ماند که معادل کنترل کشش ثابت است. هنگامی که مخروطی کشش 100٪ است، کشش به ازای هر دو برابر شدن قطر رول، به نصف کاهش می یابد، که معادل کنترل گشتاور ثابت است.
فرمول محاسبه به شرح زیر است:
جایی که: D قطر رول فعلی است
Dmin حداقل قطر رول است
Tap مخروطی کشش است
Tref مقدار مرجع مخروطی کشش هنگام کاهش قطر رول است
وقتی روی=0 ضربه بزنید، روی=Tref ضربه بزنید
وقتی ضربه بزنید=1، Ttap=
گشتاور شتاب/کاهش سرعت و گشتاور اصطکاک:
برای دستیابی به کنترل کشش با دقت{0} بالا، گشتاور اصطکاک و جبران گشتاور شتاب/کاهش نیز باید به برنامه اضافه شود.
گشتاور شتاب T=×J
کجا، شتاب زاویه ای است.
ممان اینرسی J=
III. نتیجه گیری:
عملیات در سایت ثابت کرده است که راهحل کنترل حرکتی درایور Danfoss FC302 + MCO305 به طور کامل الزامات کنترل سیمپیچ دستگاه پوشش خلاء را برآورده میکند. سرعت شتاب و کاهش سرعت کل دستگاه بیشتر از روش کنترل اصلی است که به طور قابل توجهی ضایعات مواد را کاهش می دهد. اشکال زدایی سیستم کنترل و تنظیم پارامتر نسبتا راحت است. چیزی که بیشتر مشتری را راضی می کند این است که می توان از یک موتور ناهمزمان AC نسبتاً اقتصادی استفاده کرد. ارتقاء به یک موتور سنکرون آهنربای دائم AC فقط در کاربردهایی ضروری است که به دقت کنترل کشش بالاتری نیاز دارند. از آنجایی که FC302 می تواند موتورهای ناهمزمان و سنکرون را هدایت کند، ارتقای سیستم فقط به تعویض موتور ساده نیاز دارد.